Cách chọn vòng bi rãnh sâu cho khớp tay robot
Cánh tay robot phụ thuộc vào các khớp phải di chuyển mượt mà, giữ vị trí chính xác và hoạt động hàng triệu chu kỳ. Trong nhiều thiết kế khớp, thành phần làm việc chính là
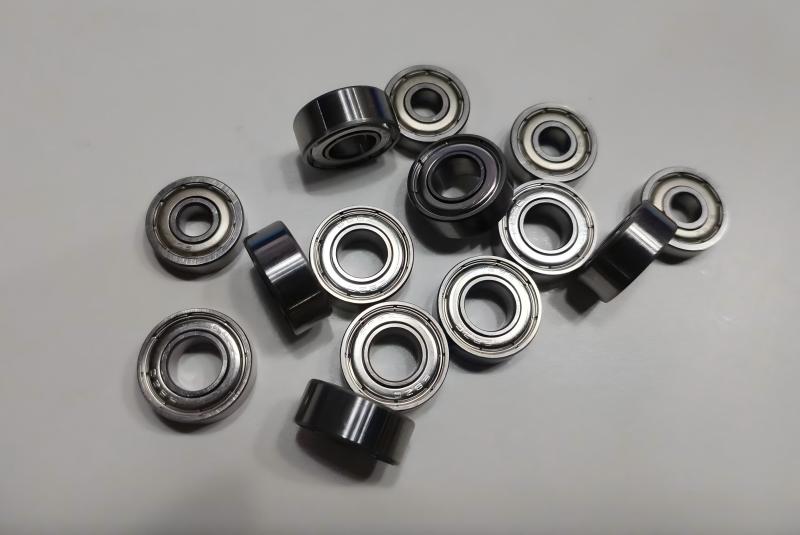
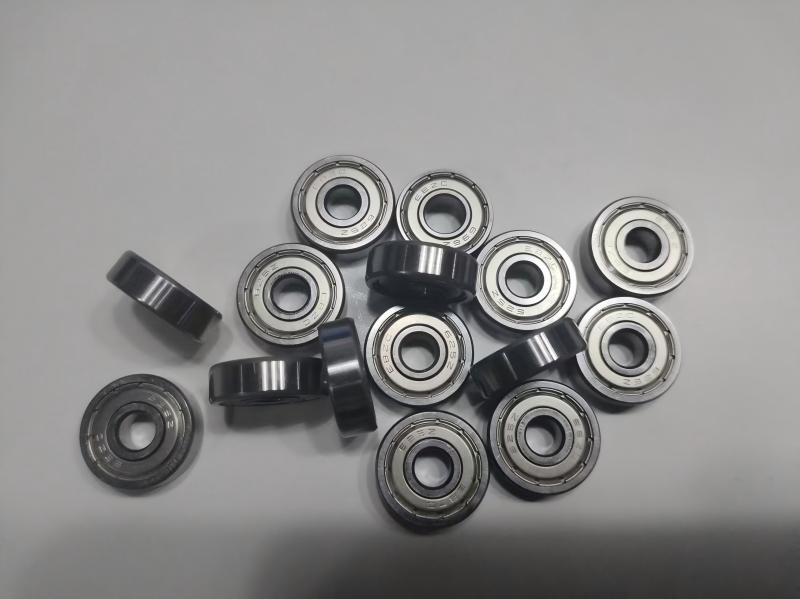
vòng bi rãnh sâu — lựa chọn nhỏ gọn, ma sát thấp và tiết kiệm chi phí, có thể xử lý cả tải trọng trục hướng tâm và trung bình.
Nhưng không phải vòng bi rãnh sâu nào cũng vừa với khớp robot. Chọn sai loại sẽ dẫn đến hao mòn sớm, lệch vị trí hoặc tiếng ồn âm thanh làm hỏng sản phẩm. Hướng dẫn này sẽ đi qua những yếu tố thực sự quan trọng khi bạn chọn vòng bi cho khớp tay robot.
Tại sao vòng bi rãnh sâu được sử dụng trong khớp nối cánh tay robot
Vòng bi rãnh sâu (DGBBs) xuất hiện trên kiến trúc robot — trong các khớp xoắn, đầu ra bộ truyền động, đầu vào truyền động, mô-đun cổ tay, bộ hiệu ứng đầu và các trục tuyến tính nhỏ. Chúng được chọn dựa trên sự kết hợp của các đặc điểm:
Thiết kế nhỏ gọn và trọng lượng nhẹ, điều này quan trọng khi mỗi gram đều có giá trị ở cuối cánh tay.
Ma sát khi chạy thấp, giữ cho bộ truyền động hiệu quả và nhiệt thấp.
Khả năng di chuyển tốc độ cao, thiết yếu ở phía đầu ra của các động cơ nhỏ và hộp số.
Lắp đặt đơn giản với trục và vỏ tiêu chuẩn, giúp giảm chi phí lắp ráp.
Đối với nhiều khớp, đặc biệt là các trục nhỏ và phần cổ tay, vòng bi rãnh sâu tiết diện mỏng (như dòng 6800 và 6900) là sự vừa vặn tự nhiên — tiết kiệm không gian và trọng lượng trong khi vẫn chịu được trọng lượng khớp nối.
Các yếu tố lựa chọn chính
Tải trọng: hướng tâm, trục và kết hợp
Ước lượng tải làm việc thực tế, không chỉ là mức tĩnh. Vòng bi rãnh sâu xử lý tốt tải trọng hướng tâm và tải trọng dọc vừa phải. Trong khớp nối robot, tải trọng kết hợp hướng tâm + trục là phổ biến, vì vậy hãy kiểm tra xem tải trọng động tương đương có nằm dưới mức định mức của vòng bi một cách thoải mái hay không — thường với hệ số phục vụ từ 2–3× đối với các ứng dụng robot.
Tốc độ
Khớp nối quay rất nhanh — đôi khi lên đến hàng chục nghìn vòng/phút trên đầu ra của các ổ đĩa nhỏ. Xác nhận tốc độ giới hạn của vòng bi bao phủ vòng tua đỉnh của bạn với biên độ. Các mối nối tốc độ cao ưu tiên Ma sát thấp, vòng bi cân bằng tốt và sự bôi trơn phù hợp.
Cấp độ chính xác (độ chính xác)
Đây là điểm khác biệt giữa các khớp robot so với máy móc thông thường. Để có độ chính xác định vị trí và chuyển động mượt mà, hãy sử dụng các lớp chính xác cao hơn:
Tiêu chuẩn (ABEC 1 / P0–P6) — mục đích chung.
Độ chính xác (ABEC 5 / P5) — tốt cho nhiều khớp.
Độ chính xác cao hơn (ABEC 7 / P4 hoặc P2) — dành cho trục cổ tay, các ứng dụng chọn và đặt bằng thị giác và các ứng dụng chính xác cao, nơi runout ảnh hưởng trực tiếp đến vị trí.
Các dốc cao hơn giúp giảm sự lệch hướng tâm và biến đổi kích thước, điều này trực tiếp chuyển động mượt mà và lặp lại được nhiều hơn.
Tiếng ồn và rung động
Tiếng ồn và rung động có thể nghe thấy ở robot hoạt động gần con người và trong phòng thí nghiệm hoặc môi trường y tế. Tìm kiếm các cấp độ tiếng ồn thấp (EMQ) và rung động thấp (ZV), và chọn bóng cân bằng cùng kiểm soát khe hở bên trong chặt chẽ hơn.
Chất liệu
Thép crôm (GCr15 / SAE 52100) — mặc định; tiết kiệm chi phí với tuổi thọ mỏi tốt.
Thép không gỉ (440C) — nơi có yếu tố ăn mòn, rửa trôi hoặc vệ sinh.
Gốm lai (bi gốm + vòng thép) — tốc độ cao hơn, ma sát thấp hơn, cách điện và tuổi thọ lâu hơn trong các mối nối đòi hỏi cao.
Đối với các ô robot phòng sạch hoặc gần thực phẩm, việc lựa chọn vật liệu và gioăng có thể quan trọng không kém vòng bi.
Thiết kế tiết diện mỏng
Ở những nơi không gian hạn chế, vòng bi dòng 68/69 tiết diện mỏng giúp giảm kích thước và trọng lượng lớp vỏ với tổn thất tối thiểu về dung tích. Nhiều khớp robot nhỏ sử dụng chúng đặc biệt để giữ cánh tay thon gọn.
Bôi trơn và làm kín
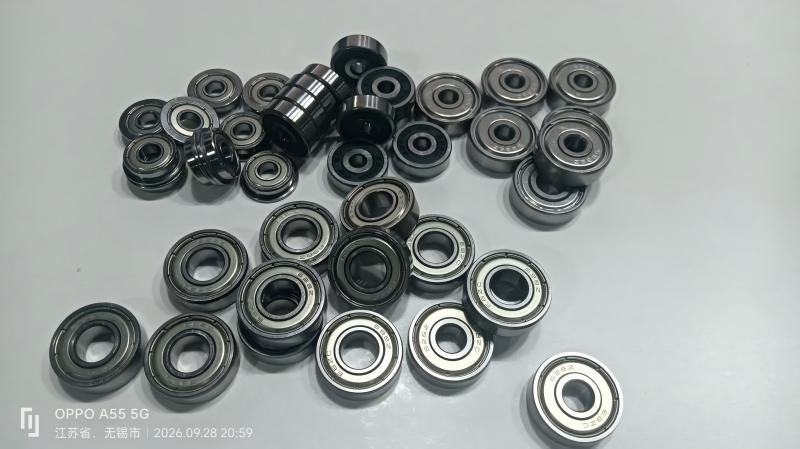
Hải cẩu: ZZ (tấm chắn kim loại) để giảm ma sát, hoặc 2RS (gioăng cao su) để bảo vệ khỏi nhiễm bẩn.
Mỡ: chọn loại mỡ phù hợp với tốc độ, nhiệt độ và công suất — nhiều khớp nối robot sử dụng vòng bi kín được bôi trơn suốt đời để tránh bảo trì.
Tiền tải và độ cứng
Độ cứng khớp ảnh hưởng đến rung động và vị trí. Tùy theo thiết kế, một tải trước trục nhỏ có thể loại bỏ khoảng trống bên trong và cải thiện độ cứng — chỉ định các cặp tải trước khi mối nối yêu cầu.
Nhiệt độ và môi trường
Tính đến nhiệt độ môi trường, nhiệt từ các động cơ liền kề, và mức độ tiếp xúc với bụi, dung môi hoặc chất rửa rửa. Những yếu tố này quyết định các lựa chọn vật liệu, phớt và mỡ ở trên.
Rãnh sâu so với các loại vòng bi mối nối khác
Vòng bi rãnh sâu không phải là lựa chọn duy nhất. Hãy dùng cái này như một so sánh nhanh:
Loại vòng bi | Tốt nhất cho | Sự đánh đổi |
Bóng rãnh sâu | Khớp nối nhỏ gọn, tốc độ cao, ma sát thấp | Tải trọng trục vừa phải |
Tiếp xúc góc | Tải trọng kết hợp/trục cao hơn, độ cứng | Cần tải trước trục, phức tạp hơn |
Con lăn chéo | Độ cứng cao, tải mô men lớn, tiết diện mỏng | Chi phí cao hơn |
Vòng bi rãnh sâu thắng khi mối nối nhỏ gọn, tốc độ cao và nhạy cảm về chi phí — chiếm tỷ lệ lớn các mối nối robot nhỏ và vừa.
Danh sách kiểm tra lựa chọn từng bước
Định nghĩa các tải trọng khớp nối (hướng tâm, trục, kết hợp) và hệ số an toàn là 2–3×.
Xác nhận vòng tua đỉnh và vòng tua liên tục so với tốc độ giới hạn của vòng bi.
Chọn loại chính xác (P5/P4) phù hợp với độ chính xác định vị trí yêu cầu.
Chỉ định cấp độ ít tiếng ồn / rung động thấp nếu mối nối chạy gần người hoặc trong môi trường yên tĩnh.
Chọn vật liệu (chrome, inoxen, gốm lai) dựa trên tốc độ, độ ăn mòn và độ sạch.
Ưu tiên dòng 68/69 mỏng, nơi không gian và trọng lượng rất quan trọng.
Chọn các loại gioăng (ZZ/2RS) và mỡ suốt đời phù hợp với môi trường.
Hãy chọn preload để tăng độ cứng nếu mối nối cần.
Xác thực độ vừa vặn (dung sai trục/vỏ máy) và xác nhận nhà cung cấp có thể cung cấp độ chính xác nhất quán, có thể truy xuất nguồn gốc.
Những sai lầm phổ biến cần tránh
Độ chính xác vượt quá thông số kỹ thuật và trả tiền cho ABEC-7, nơi P5 là đủ.
Đánh giá thấp tải trọng kết hợp theo hướng tâm + trục, dẫn đến sự cố sớm.
Bỏ qua mức độ tiếng ồn ở các khớp hoạt động gần con người.
Lựa chọn mỡ tiêu chuẩn dành cho các mối nối tốc độ cao, nhiệt độ cao.
Bỏ qua các lựa chọn tiết diện mỏng và thêm trọng lượng và kích thước không cần thiết.
Nhà cung cấp phù hợp tạo nên sự khác biệt
Đối với vòng bi tiết diện mỏng chính xác dùng trong khớp tay robot, độ nhất quán quan trọng không kém thông số kỹ thuật. Làm việc với nhà cung cấp có thể giữ được dung sai chặt chẽ từng lô hàng, cung cấp các loại vật liệu và độ ồn bạn chỉ định, và vận chuyển các bộ phận có thể truy xuất nguồn gốc và đã được xác minh.
Nếu bạn đang tìm mua vòng bi rãnh sâu cho khớp tay robot và cần giúp đỡ để phù hợp với cấp độ chính xác, dòng sản phẩm tiết diện mỏng và vật liệu phù hợp với thiết kế của mình, hãy liên hệ với chúng tôi — chúng tôi sẽ giúp bạn chọn vòng bi giúp khớp nối của bạn mượt mà, êm ái và đáng tin cậy trong hàng triệu chu kỳ.