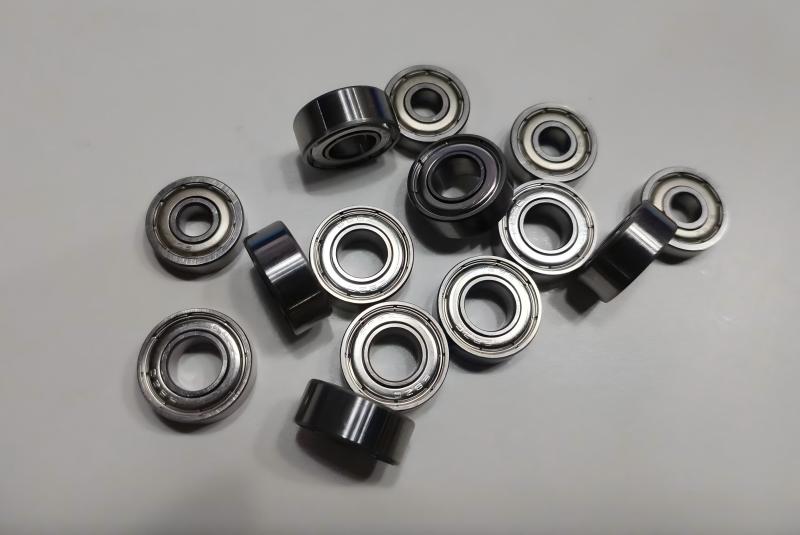
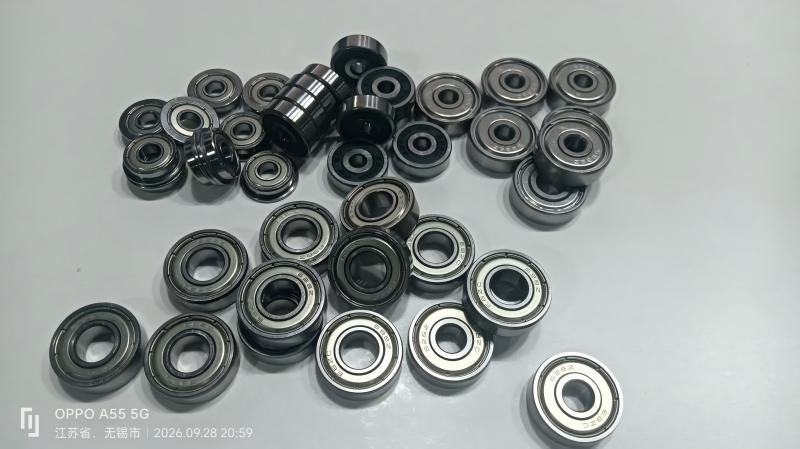
Come selezionare cuscinetti a sfere a scanalatura profonda per giunti robotici del braccio
Le braccia robotiche dipendono da articolazioni che devono muoversi in modo fluido, mantenere la posizione precisa e continuare a lavorare per milioni di cicli. In molti progetti di giunzione, il componente di battaglia è il
Cuscinetto a sfere a scanalatura profonda — una scelta compatta, a basso attrito ed economica che gestisce sia carichi radiali che moderati assiali.
Ma non tutti i cuscinetti a sfera profonda si adattano a un giunto robotizzato. Scegliere quello sbagliato significa usura prematura, deriva di posizione o rumore udibile che rovina un prodotto. Questa guida spiega i fattori che contano davvero quando scegli i cuscinetti per le articolazioni dei bracci robotici.
Perché i cuscinetti a sfera profonda sono utilizzati nelle giunti robotiche dei bracci
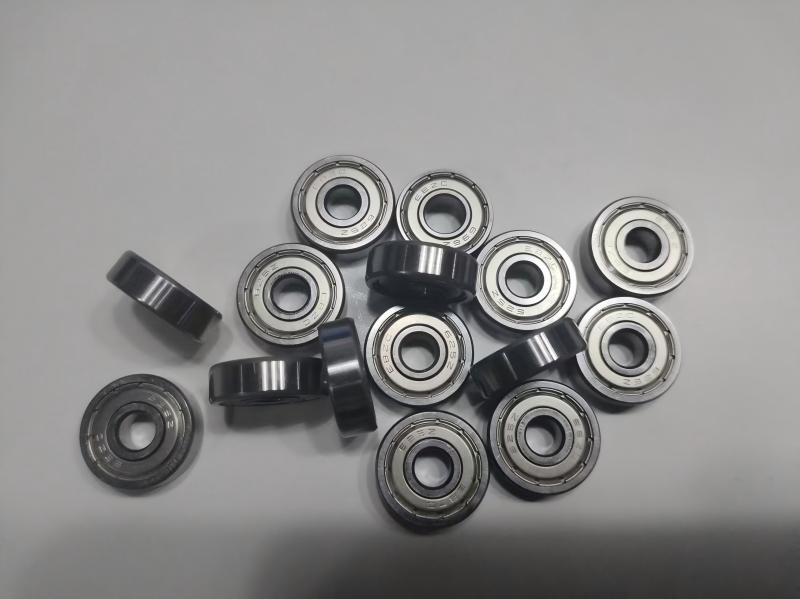
I cuscinetti a sfera a scanalatura profonda (DGBB) compaiono in tutta l'architettura robotica — in giunti revoluti, uscite attuatori, ingressi per azioni armoniche, moduli da polso, effettori finali e piccoli assi lineari. Sono scelti per una combinazione di qualità:
Compattezza e basso peso, che conta quando ogni grammo conta alla fine di un braccio.
Basso attrito di marcia, mantenendo gli attuatori efficienti e il calore basso.
Capacità ad alta velocità, essenziale sul lato di uscita di piccoli motori e cambi.
Montaggio semplice con alberi e alloggiamenti standard, che mantengono bassi i costi di assemblaggio.
Per molte articolazioni, specialmente assi più piccole e sezioni del polso, un Cuscinetto a sferie a scanalatura profonda a sezione sottile (come le serie 6800 e 6900) è la scelta naturale — risparmia spazio e peso pur portando i carichi delle giunzioni.
Fattori chiave di selezione
Carico: radiale, assiale e combinato
Stima i carichi effettivi di lavoro, non solo la valutazione statica. I cuscinetti a sfera profonda sopportano bene carichi radiali e carichi assiali moderati. In una giunzione robotica, il carico combinato radiale + assiale è comune, quindi verifica che il carico dinamico equivalente rimanga comodamente al di sotto della potenza nominale del cuscinetto — tipicamente con un fattore di servizio di 2–3× per applicazioni robotiche.
Velocità
Le giunterie girano velocemente — a volte decine di migliaia di giri al minuto sull'uscita di piccoli dischi. Conferma che la velocità limite del cuscinetto copra il tuo picco di giri al minuto con il margine. Le giunzioni ad alta velocità preferiscono cuscinetti a basso attrito e ben bilanciati E la giusta lubrificazione.
Valutazione di precisione (accuratezza)
Qui le giuntazioni robotiche si differenziano dalle macchine generali. Per una precisione nel posizionamento e un movimento fluido, si usano classi di maggiore precisione:
Standard (ABEC 1 / P0–P6) — uso generale.
Precisione (ABEC 5 / P5) — buono per molte canne.
Maggiore precisione (ABEC 7 / P4 o P2) — per asce da polso, pick-and-place guidato dalla visione e applicazioni ad alta precisione in cui il runout influisce direttamente sul posizionamento.
Grade più alte riducono il runout radiale e la variazione dimensionale, il che si traduce direttamente in un movimento più fluido e ripetibile.
Rumore e vibrazione
Rumore e vibrazione udibili sono rilevanti nei robot che operano vicino alle persone e in laboratori o ambienti medici. Cerca gradi a basso rumore (EMQ) e bassa vibrazione (ZV), e scegli palle bilanciate e un controllo interno più stretto.
Materiale
Acciaio cromato (GCr15 / SAE 52100) — il predefinito; Conveniente con una buona durata della fatica.
Acciaio inossidabile (440C) — dove la corrosione, il lavaggio o la pulizia sono importanti.
Ceramica ibrida (sfere di ceramica + anelli d'acciaio) — maggiore velocità, minore attrito, isolamento elettrico e maggiore durata nelle giunzioni impegnative.
Per celle robotiche da sala bianca o adiacenti al cibo, la scelta del materiale e della guarnizione può essere importante quanto il cuscinetto stesso.
Progettazione a sezione sottile
Quando lo spazio è limitato, i cuscinetti a sezione sottile 68/69 riducono la dimensione e il peso dell'involucro con una perdita minima di capacità. Molte piccole articolazioni robotiche le usano specificamente per mantenere il braccio snello.
Lubrificazione e sigillatura
Sigilli: ZZ (scudo metallico) per basso attrito, oppure 2RS (guarnizione in gomma) per la protezione dalle impurità.
Grasso: scegliere un grasso adatto a velocità, temperatura e servizio — molti giunti robotici utilizzano un cuscinetto sigillato lubrificato a vita per evitare manutenzione.
Precarico e rigidità
La rigidità articolare influenza le vibrazioni e il posizionamento. A seconda del progetto, un piccolo precarico assiale può rimuovere l'altezza dell'spazio interno e migliorare la rigidità — specificare coppie precaricate dove la giunzione lo richiede.
Temperatura e ambiente
Considera la temperatura ambiente, il calore dei motori adiacenti e l'esposizione a polvere, solventi o detergenti. Questi guidano le scelte di materiale, sigillamento e grasso sopra elencate.
Scanalatura profonda vs altri tipi di cuscinetti a giunto
I cuscinetti a sfera profonda non sono l'unica opzione. Usa questo come rapido confronto:
Tipo di cuscinetti | Il meglio per | Compromesso |
Sfera a scanalatura profonda | Giunti compatti, ad alta velocità e a basso attrito | Capacità assiale di carico moderata |
Contatto angolare | Carichi combinati/assiali più elevati, rigidità | Richiede precarico assiale, più complesso |
Rullo incrociato | Alta rigidità, alto carico momento, sezione sottile | Costo più elevato |
I cuscinetti a scanalatura profonda prevalgono quando il giunto è compatto, ad alta velocità e sensibile ai costi — una grande quota di giunzioni robotiche di piccole e medie dimensioni.
Checklist di selezione passo dopo passo
Definire i carichi delle giunzioni (radiali, assiali, combinati) e un fattore di sicurezza di 2–3×.
Confermare il picco e il regime continuo rispetto alla velocità limite del cuscinetto.
Scegli una gradazione di precisione (P5/P4) corrispondente alla precisione di posizionamento richiesta.
Specifica un grado di basso rumore / bassa vibrazione se il giunto passa vicino alle persone o in ambienti silenziosi.
Scegli il materiale (cromato, acciaio inox, ceramica ibrida) in base a velocità, corrosione e pulizia.
Preferisco le serie a sezione sottile 68/69, dove spazio e peso sono critici.
Guarnizioni selezionate (ZZ/2RS) e grasso a vita adatta all'ambiente.
Decidi il precarico per la rigidità se la giunzione ne ha bisogno.
Valida la misurazione (tolleranze di albero/alloggiamento) e conferma che il fornitore può fornire una precisione costante e tracciabile.
Errori comuni da evitare
Precisione sovraspecificata e pagare per ABEC-7 dove P5 è sufficiente.
Sottostima dei carichi combinati radiali + assiali, portando a un fallimento prematuro.
Ignorare il livello del rumore In strutture che operano vicino agli esseri umani.
Scelta del grasso standard per giunti ad alta velocità e alta temperatura.
Ignorando le opzioni di sezione sottile e aggiungendo peso e dimensioni inutili.
Il fornitore giusto fa la differenza
Per la precisione, i cuscinetti a sezione sottile utilizzati nelle giunterie robotiche dei bracci, la coerenza conta tanto quanto la specifica. Lavora con un fornitore che possa mantenere tolleranze rigorose lotto dopo lotto, fornire i gradi di materiale e rumore specificati e spedire pezzi tracciabili e verificati.
Se stai cercando cuscinetti a sfere a scanalatura profonda per giunti robotici e hai bisogno di aiuto per abbinare il giusto grado di precisione, serie di sezioni sottili e materiali al tuo progetto, contattaci: ti aiuteremo a scegliere il cuscinetto che mantenga il tuo giunto liscio, silenzioso e affidabile per milioni di cicli.